
生成AI、AIエージェントに続き、2026年に大きな注目を集めているのが「フィジカルAI(Physical AI)」です。
これまでAIの活用は、文章生成、画像生成、データ分析、業務自動化など、主にデジタル空間を中心に広がってきました。
フィジカルAIでは、その領域が現実世界へと拡張されます。
AIがカメラやセンサーから周囲の状況を認識し、判断したうえで、ロボットや自動運転車などを通じて実際の「行動」につなげます。
日本でも動きが加速しています。経済産業省のAIロボティクス戦略に関する資料では、ヒューマノイドなどを含む多用途ロボット市場が2030年頃から急速に拡大し、2040年までに約60兆円規模になるとの民間調査を紹介しています。
では、フィジカルAIは従来のロボットや生成AIと何が違うのでしょうか。
本記事では、フィジカルAIの基本的な仕組みから、生成AI・AIエージェントとの違い、VLAやWorld Model、Sim2Realなどの関連技術、産業での活用例、導入時の課題まで解説します。
フィジカルAIとは?
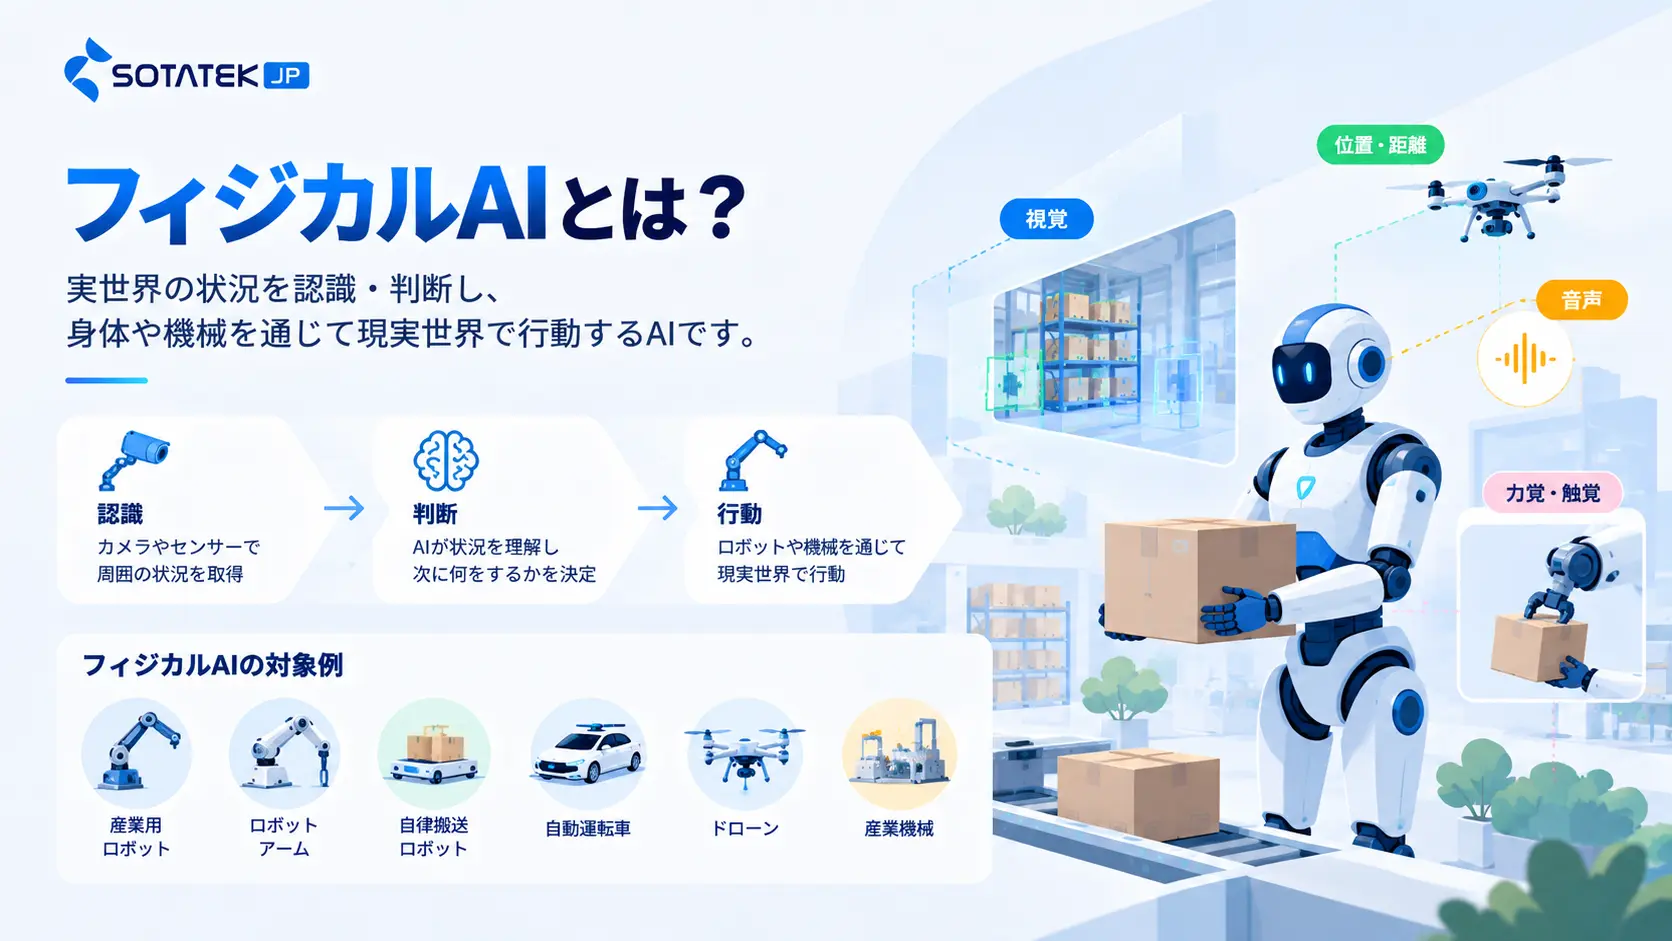
フィジカルAI(Physical AI)とは、実世界の状況を認識・判断し、身体や機械を通じて現実世界で行動するAIです。
産業技術総合研究所(AIST)は、フィジカルAIを「身体を持ち、実世界の中で行動する人工知能(AI)」と説明しています。
対象はヒューマノイドだけではありません。
例えば、
- 産業用ロボット
- ロボットアーム
- 自律搬送ロボット
- 自動運転車
- ドローン
- 産業機械
なども、AIによって周囲を認識し、自律的な判断・行動を行う場合、フィジカルAIの領域に含まれます。
従来のAIが主に情報の「認識」や「判断」を担ってきたのに対し、フィジカルAIでは、その判断を現実世界の行動へつなげることが大きな特徴です。
なぜ今、フィジカルAIが注目されているのか
背景には、AIとロボティクスの両方で起きている技術進化があります。
生成AIの発展により、AIは言語だけでなく、画像、動画、音声など複数の情報を扱えるようになりました。
一方、ロボティクスではセンサー、Computer Vision、エッジコンピューティング、シミュレーションなどが進化しています。
この2つの流れが融合することで、AIが現実世界を理解しながら行動するための技術基盤が整いつつあります。
さらに日本では、人手不足への対応や製造業の競争力強化という観点からもフィジカルAIへの期待が高まっています。
経済産業省は、AIロボット・フィジカルAI分野において、2040年に日本企業が世界シェア3割超、約20兆円の市場を獲得することを目標として掲げています。
フィジカルAIは単なる新しいAIトレンドではなく、日本の製造業やロボティクス産業とも関係する技術テーマになっています。
フィジカルAIと生成AI・AIエージェントの違い
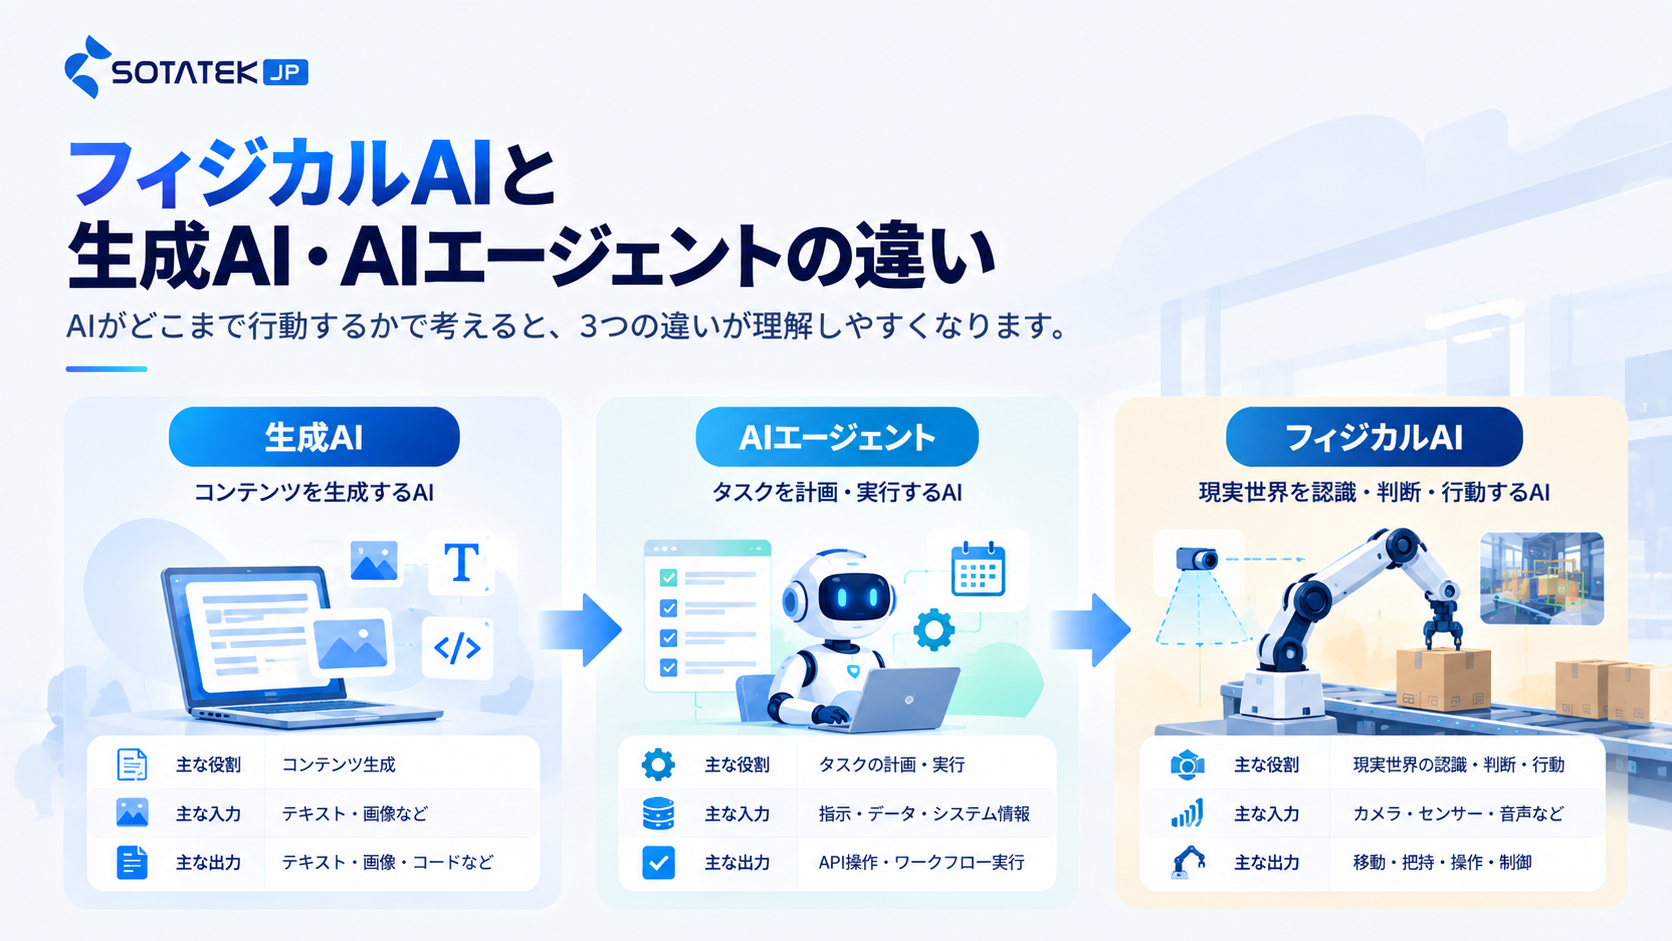
3つの違いは、「AIがどこまで行動するか」で考えると理解しやすくなります。
| 生成AI | AIエージェント | フィジカルAI | |
|---|---|---|---|
| 主な役割 | コンテンツ生成 | タスクの計画・実行 | 現実世界の認識・判断・行動 |
| 主な環境 | デジタル | デジタル | フィジカル |
| 入力 | テキスト・画像など | 指示・データ・システム情報 | カメラ・センサー・音声など |
| 出力 | テキスト・画像・コードなど | API操作・ワークフロー実行 | 移動・把持・操作・制御 |
| 例 | 文書生成AI | 業務自動化エージェント | 自律ロボット |
例えば生成AIに「倉庫から商品Aを持ってきて」と入力しても、通常は方法を文章で回答するだけです。
AIエージェントであれば、在庫システムを確認したり、必要な処理を実行したりできます。
フィジカルAIではさらに、カメラやセンサーから周囲を認識し、対象物を見つけ、移動し、ロボットアームで商品を把持するといった物理的な行動まで対象になります。
ただし、この3つは完全に独立しているわけではありません。
LLMやマルチモーダルAIなど、生成AIの発展によって生まれた技術がフィジカルAIの「知能」として利用されるケースもあります。
フィジカルAIを支える仕組み
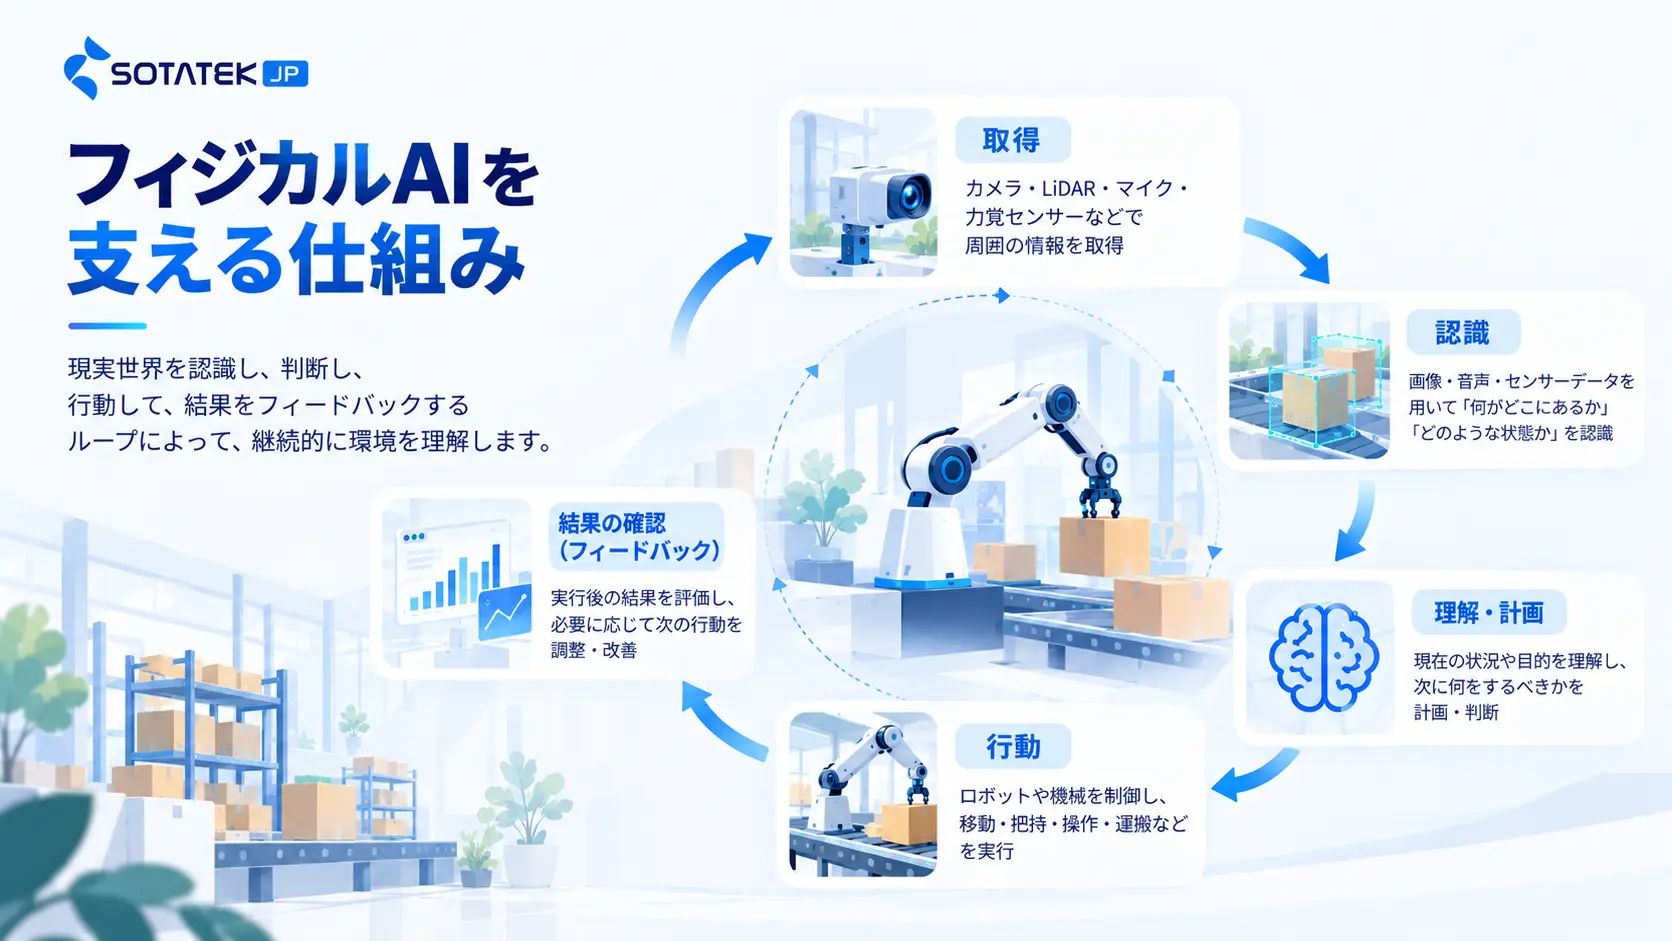
フィジカルAIを単純化すると、次のようなループとして考えられます。
現実世界
↓
センサー・カメラ
↓
認識
↓
状況理解
↓
計画・判断
↓
機器・ロボット制御
↓
物理的な行動
↓
結果のフィードバック
↺
1. Sense|現実世界を取得
カメラ、LiDAR、マイク、力覚センサーなどを通じて、周囲の情報を取得します。
2. Perceive|状況を認識
Computer VisionやマルチモーダルAIなどを利用し、「何がどこにあるか」「人がいるか」「対象物がどのような状態か」などを認識します。
3. Understand / Plan|理解・計画
AIが現在の状況と目的を理解し、次に何をするべきかを判断します。
4. Act|行動
ロボットアーム、モーター、車両などを制御し、移動、把持、運搬などの物理的な行動を実行します。
5. Feedback|結果を確認
実行後の環境を再びセンサーで取得します。
想定した結果になっていなければ、AIが状況を再評価し、次の行動を決定します。
この認識 → 判断 → 行動 → フィードバックのループが、フィジカルAIを理解する重要なポイントです。
フィジカルAIを支える主要技術
フィジカルAIは一つのAIモデルだけで実現するものではありません。
Computer Vision
カメラ画像や映像から、物体、人、位置、状態などを認識します。
製造現場での外観検査やロボットによる対象物の認識などにも利用される技術です。
マルチモーダルAI
画像、動画、音声、テキスト、センサーデータなど、異なる種類の情報を組み合わせて処理します。
現実世界では複数の情報を同時に理解する必要があるため、フィジカルAIにおける重要な技術です。
VLA(Vision-Language-Action)
VLAは、Vision(視覚)、Language(言語)、Action(行動)を結びつけるモデルです。
例えば、「テーブルにある青い箱を棚へ移動して」という言語指示に対して、カメラから対象物と周囲の環境を理解し、必要な行動へ変換します。
World Model
World Modelは、AIが現実世界の状態や変化を内部的に表現し、「この行動をすると次に何が起きるか」を予測するためのモデルです。
2026年7月にはNVIDIAが、日本のロボティクス・製造企業によるPhysical AI開発で「NVIDIA Cosmos」などのWorld Model関連技術を活用する取り組みを発表しています。
Edge AI
ロボットが現実世界で安全に動作するためには、判断結果を素早く制御へ反映する必要があります。
そのため、すべてのデータをクラウドへ送り処理するのではなく、ロボットや設備の近くでAI推論を行うEdge AIも重要になります。
フィジカルAIはどのように学習する?
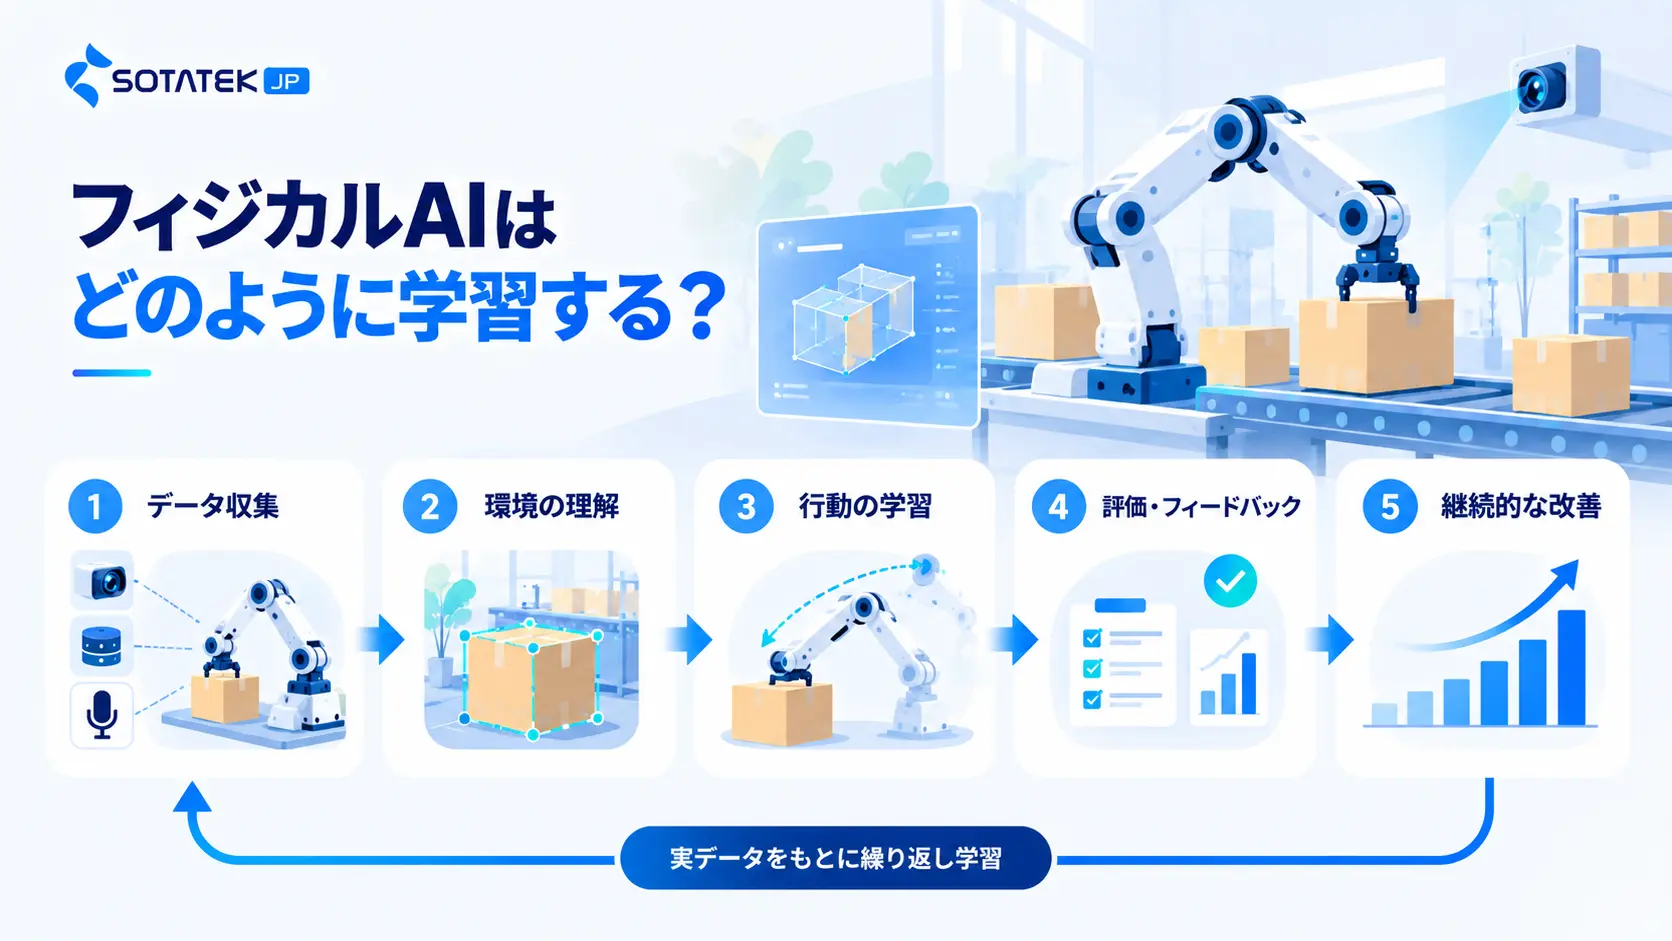
フィジカルAI特有の難しさの一つが、実世界データの収集です。
LLMはインターネット上に存在する大量のテキストから学習できます。
一方、ロボットが物を持ったときの力、滑り、重さ、接触、位置関係などのデータは、Web上に大量に存在しているわけではありません。
そこで重要になるのが、シミュレーションです。
Simulation → Sim2Real
基本的な流れは、
デジタルツイン
↓
シミュレーション
↓
AI・ロボットの学習
↓
検証
↓
実環境への適用(Sim2Real)
↓
実環境
↓
実データの収集
↓
再学習・改善
↺
となります。
現実に近い仮想環境を構築し、その中でロボットに大量の動作を経験させます。
学習したモデルを現実のロボットへ移す考え方がSim2Real(Simulation to Reality)です。
実機だけで学習する場合と比べて、大量の試行を並列に実行しやすく、危険な失敗を仮想空間で経験させられるメリットがあります。
一方で、シミュレーションと現実世界には必ず差があります。
摩擦、照明、物体の形状、センサー誤差などの違いによって、シミュレーションでは成功したAIが現実では期待通り動作しない可能性があります。
このSim-to-Real Gapをどう小さくするかも重要な技術課題です。
フィジカルAIの主な活用分野
製造
製造業はフィジカルAIとの親和性が高い分野です。
例えば、
- 部品のピッキング
- 組み立て
- 外観検査
- 工場内搬送
- 設備操作
- 異常検知
などへの活用が考えられます。
従来の産業用ロボットは、あらかじめ設定された動作を高精度で繰り返す用途を得意としていました。
フィジカルAIでは、対象物の位置や状態が変化しても、周囲を認識して行動を調整する方向へ進化していきます。
物流
倉庫では、
- ピッキング
- 仕分け
- 搬送
- 積み下ろし
- 在庫確認
などへの活用が期待されています。
特に形状や配置が毎回異なる荷物を扱う場合、認識と判断を組み合わせた自律制御が重要になります。
自動運転・モビリティ
自動運転車もフィジカルAIの代表的な領域です。
車両はカメラやLiDARなどから道路、歩行者、車両、信号などを認識し、周囲の状況を踏まえて走行を判断します。
建設・インフラ
建設現場やインフラでは、
- 設備点検
- 危険区域の調査
- 建設機械の自律化
- 作業支援
などへの活用が考えられます。
医療・介護
院内搬送や作業支援なども活用領域です。
一方、人の身体に直接触れる作業について、産総研はケガのリスクがあり、慎重な検討が必要な難易度の高い領域だと指摘しています。
農業
農業機械の自律走行、作物の認識、収穫、農地管理などへの活用も進められています。
日本で進むフィジカルAIの取り組み
2026年、日本でもフィジカルAIをめぐる動きが加速しています。
経済産業省は、AIとハードウェアの融合を日本が国際競争力を確保すべき領域の一つとして位置づけ、AIロボット・フィジカルAIを見据えたマルチモーダル基盤モデルの開発を進めています。
民間企業でも動きが広がっています。
2026年7月、FujitsuはFANUC、安川電機、川崎重工とともに、NVIDIAの技術を取り入れたフィジカルAIの社会実装に向けた事業検討を開始しました。
製造だけでなく、物流、医療・介護などへの展開も検討されています。
またNVIDIAは同月、FANUC、Fujitsu、Hitachi、Kawasaki Heavy Industries、Kubota、NEC、SoftBank、Sony Group、Yaskawa Electricなど、日本の複数企業がCosmos、Isaac、Metropolis、JetsonなどのPhysical AI技術を活用している、または関連する取り組みを進めていると発表しています。
これらの動きからも、フィジカルAIが研究テーマだけではなく、実際の産業システムへ展開するフェーズへ進みつつあることがわかります。
フィジカルAI導入のメリット
- 人手不足への対応:これまで人が担当していた物理作業の一部を自動化・支援できる可能性があります。
- 複雑な作業の自動化:決められた動作を繰り返すだけでなく、周囲の変化を認識しながら行動できれば、自動化できる業務範囲が広がります。
- 危険な環境での作業:高温、有害物質、高所、災害現場など、人にとって危険な環境での作業への応用も考えられます。
- 現場データの活用:センサーや設備から得られるデータをAIの学習・改善へ利用することで、現場 → Data → AI → Action → 新しいDataという継続的な改善ループを構築できる可能性があります。
フィジカルAIの課題
フィジカルAIは可能性が大きい一方、生成AIとは異なる課題があります。
- 実世界データの不足:ロボットが学習するための触覚、力覚、動作などのデータは、テキストや画像ほど大量に存在しません。
- 安全性:生成AIが誤った文章を出力することと、ロボットが誤った物理動作を行うことではリスクが異なります。特に人と同じ空間で動作するシステムでは、安全停止、異常検知、Human-in-the-loopなど複数の安全設計が必要です。
- リアルタイム性:現実世界は常に変化します。認識から判断、制御までに大きな遅延が発生すると、安全性や操作精度に影響するため、Edge AIを含めた処理構成が重要です。
- Sim2Real Gap:シミュレーションと現実環境には差があるため、仮想環境で高い性能を示しても、実環境で同じ性能になるとは限りません。
- サイバーセキュリティ:フィジカルAIではAI、ネットワーク、クラウド、Edge、ロボット、設備などが接続されます。FujitsuもPhysical AIの適用範囲が広がることで、サイバー攻撃、システム停止、誤動作、機密情報漏えいなどのリスクが高まると指摘しています。
企業がフィジカルAIを導入する際のポイント
フィジカルAI導入では、最初から「ヒューマノイドを導入する」と考える必要はありません。
まず、
1|どの物理作業を改善したいか
↓
2|現在どのように作業しているか
↓
3|必要な現場データを取得できるか
↓
4|認識・判断・制御のどこにAIが必要か
↓
5|既存設備・システムと接続できるか
↓
6|シミュレーションで検証できるか
↓
7|安全性・セキュリティを確保できるか
↓
8|限定された現場で検証する
という順序で考える方が現実的です。
特に重要なのは、AIモデルだけで考えないことです。
Physical AIは、
AI + Data + Sensor + Edge + Robot + Control + Simulation + Enterprise System
によって成立するシステムです。
そのため、AIの精度だけでなく、ハードウェア、ネットワーク、既存システム、リアルタイム処理、運用まで含めて設計する必要があります。
SotaTek JapanのフィジカルAI
フィジカルAIは、AIモデルだけで完結する技術ではありません。
Computer Visionによる環境認識、AI・機械学習、データ処理、クラウド・エッジ環境、組み込みシステム、既存業務システムとの連携、セキュリティなど、複数の技術領域を組み合わせる必要があります。
SotaTek Japanでは、AI・機械学習をはじめ、企業の業務やシステム環境に応じたAI活用・システム開発を支援しています。
フィジカルAIの導入においても、重要なのは「最新のAIを使うこと」そのものではなく、現場の課題に対して、どの部分をAIで認識・判断・自動化するべきかを整理することです。
例えば製造領域では、いきなり完全自律型ロボットを導入するのではなく、Computer Visionを活用した外観検査や異常検知など、限定されたユースケースからAI活用を始める方法も考えられます。
AIと現実世界の接点が増えていくなか、ソフトウェア、AI、データ、インフラ、ハードウェアを分離して考えるのではなく、一つのシステムとして設計する視点が今後さらに重要になるでしょう。
よくある質問(FAQ)
フィジカルAIとは何ですか?
フィジカルAIとは、現実世界を認識・判断し、ロボットや自動運転車、産業機械などを通じて物理的な行動を実行するAIです。
フィジカルAIと生成AIの違いは?
生成AIは主に文章、画像、コードなどのデジタルコンテンツを生成します。フィジカルAIは、現実世界から情報を取得し、判断した結果を移動、把持、操作などの物理的な行動へつなげる点が大きな違いです。
フィジカルAIとロボットは同じですか?
同じではありません。ロボットは物理的な機械・身体を指します。フィジカルAIは、センサー情報などをもとに環境を理解し、判断・行動する「知能」の部分を含むシステムとして考えられます。
VLAとは何ですか?
VLA(Vision-Language-Action)は、視覚情報と言語情報を理解し、それをロボットなどの行動へ結びつけるモデルです。Physical AIを実現する技術の一つとして注目されています。
Sim2Realとは何ですか?
Sim2Real(Simulation to Reality)は、シミュレーション環境でAIやロボットを学習・検証し、その能力を現実世界へ移行するアプローチです。
まとめ
フィジカルAIとは、AIの活用領域をデジタル空間から現実世界へ広げる技術です。
生成AIが文章や画像を「生成」し、AIエージェントがデジタル空間でタスクを「実行」する方向へ進化してきたのに対し、フィジカルAIは、現実を認識し、判断し、物理的に行動するところまでAIの役割を拡張します。
その実現には、Computer Vision、マルチモーダルAI、VLA、World Modelだけでなく、センサー、ロボティクス、Edge AI、シミュレーション、デジタルツイン、セキュリティなど、多くの技術を組み合わせる必要があります。
特に製造・物流・モビリティなど、現実世界で多くの作業が行われる産業では、今後重要性が高まる可能性があります。
企業にとって重要なのは、「フィジカルAIを導入すること」を目的にするのではなく、現場のどの課題をAIによって改善できるのかを見極めることです。